АДАПТИВНОЕ УПРАВЛЕНИЕ ЭВАКУАЦИЕЙ ПЕШЕХОДНЫХ ПОТОКОВ НА ОСНОВЕ ГИБРИДНОЙ МЕЗОСКОПИЧЕСКОЙ МОДЕЛИ И ИНТЕЛЛЕКТУАЛЬНОГО АНАЛИЗА ПЛОТНОСТИ ПОТОКА
Введение
Обеспечение безопасной и эффективной эвакуации людей из зданий и сооружений при возникновении чрезвычайных ситуаций остается одной из наиболее актуальных задач в области гражданской обороны, пожарной безопасности и организации массовых мероприятий [1]. По данным Международной ассоциации пожарной безопасности, за последние два десятилетия в мире произошло более 50 крупных инцидентов с давкой в местах массового пребывания людей, каждый из которых унес не менее 10 жизней [1]. Наиболее резонансные из них – трагедия на фестивале Love Parade в Дуйсбурге (2010, 21 погибший), давка во время хаджа в Мине (2015, более 2000 погибших), инциденты в ночных клубах Бухареста (2015) и Кошице (2018) – демонстрируют, что соблюдение формальных строительных нормативов по ширине выходов и количеству эвакуационных путей не гарантирует безопасности, если не учитываются динамические эффекты самоорганизации толпы, возникновения волн остановок и ударных волн. Эмпирические исследования колебания плотности людского потока [2] показывают, что ударные волны возникают при превышении критического значения плотности и могут распространяться со скоростью, превышающей скорость движения людей, что приводит к цепной реакции падения и травматизма.
Существующие подходы к моделированию пешеходных потоков можно разделить на три основные группы. Микроскопические модели, такие как модель социальных сил и клеточные автоматы [3, с. 23–25], описывают траектории каждого человека, однако их вычислительная сложность и трудность калибровки ограничивают применение для оперативного управления в реальном времени. Макроскопические модели [3, с. 20–22; 4] описывают поток в целом, но не позволяют учитывать индивидуальные особенности движения. Однако макроскопические модели не позволяют описывать дискретные эффекты, такие как формирование очередей у выходов или взаимодействие разнонаправленных потоков, что ограничивает их применимость для расчета пропускной способности эвакуационных путей.
Мезоскопический подход, занимающий промежуточное положение, описывает группы пешеходов или потоки через вероятностные характеристики. Аналогичный подход ранее успешно применялся для управления автотранспортными потоками [3, c. 26–27]. В рамках этого направления особое место занимают модели на основе теории массового обслуживания (СМО), где выход рассматривается как многоканальная система с очередью. Работы И. А. Корелина [5, с. 39–71] и классические монографии Б. В. Гнеденко и И. Н. Коваленко [6, с. 12–83] заложили основы применения СМО в пешеходной динамике. В последние годы появились гибридные модели, объединяющие макроскопические и мезоскопические описания, – например, модель Чжана и Цзя [7], где макроскопический поток взаимодействует с микроскопическим поведением у выходов. Однако большинство существующих мезоскопических моделей используют стационарные предположения о постоянстве плотности потока на интервале расчета, что не соответствует реальной динамике эвакуации.
Параллельно с развитием моделей происходил прогресс в технологиях сбора данных. Системы компьютерного зрения на основе сверточных нейросетей (YOLO, Detectron2) и алгоритмы трекинга (DeepSORT, ByteTrack) позволяют в реальном времени определять плотность, скорость и направления движения больших групп людей с точностью до 85–95% [8]. Это создало технологические предпосылки для перехода от ретроспективного моделирования к активному управлению потоками.
Актуальность работы определяется отсутствием математически обоснованного аппарата интеграции данных искусственного интеллекта о пешеходных потоках с управлением эвакуацией в реальном времени. Существующие подходы не обеспечивают замкнутого контура управления, позволяющего перейти от реагирования на перегрузки к их предотвращению. Разработка такого аппарата, включающего аналитическую связь параметров потока с динамикой очередей, алгоритмы перераспределения маршрутов и систему информирования, является востребованной задачей для повышения безопасности массовых мероприятий.
Цель исследования – разработка и математическое обоснование аппарата адаптивного оптимального управления эвакуационными потоками на основе гибридной мезоскопической модели, интегрированной с системами искусственного интеллекта для мониторинга и управления в реальном времени.
Материалы и методы исследования
Рассмотрим площадь, разбитую на N участков (зон) с площадями Si, i = 1,2,…,N. Каждый участок характеризуется двумерной плотностью ρi2D(t) (чел/м2), получаемой по данным видеодетектора, и количеством людей:
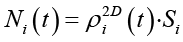 .
Участки образуют ориентированный граф. Между соседними участками существуют проходы, для каждого из которых известна ширина и пропускная способность. Маршрут из зоны № i к выходу № j определяется как перечень участков, которые необходимо пройти.
В работе [9] была введена матрица корреспонденций
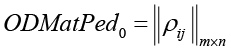 ,
где ρij – количество пешеходов («корреспонденций»), выходящих из зоны № i к выходу № j в течение всего периода. С учетом данных матрицы корреспонденций доля потока, направляющаяся через k-й проход i-й зоны, определяется следующим образом:
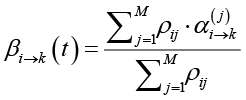 ,
где  – индикатор принадлежности k-го прохода маршруту от зоны № i к выходу № j. Обозначим wi→k ширину потока (в метрах) через k-й проход i-й зоны. Известно, что линейная плотность потока ρi1D(t), равная количеству людей на единицу длины, может быть определена через двумерную плотность ρi2D(t) при известной ширине потока wi→k следующим образом:
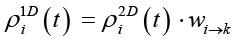 .
Тогда при введенных выше обозначениях интенсивность пешеходного потока через k-й проход i-й зоны рассчитывается следующим образом:
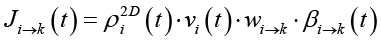 .
Ключевой момент для адаптивного управления – расчет плотности и интенсивности на каждом участке. Изменение плотности на участке № i описывается уравнением неразрывности (законом сохранения) [4; 10, с. 49–57]:
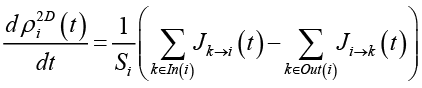 ,
где In(i) – множество входящих в зону № i потоков,
Out(i) – множество исходящих из зоны № i потоков.
Дискретная форма закона для численного решения имеет вид
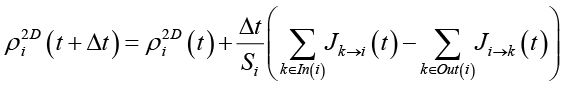 .
Скорость движения на участке может быть спрогнозирована через эмпирическую зависимость от плотности (модель Гриншилдса):
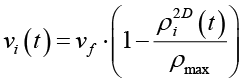 ,
где vf – скорость свободного движения (для пешеходных потоков vf = 1,66 м/с),
ρmax – максимальная плотность (ρmax = 5,0 чел/м²) [11; 12].
Порядок распределения Эрланга kj у j-го выхода можно выбирать, опираясь на линейную плотность ρi1D(t) пешеходного потока у данного выхода:
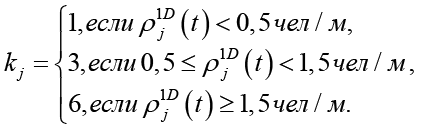
Параметр Эрланга λj у j-го выхода рассчитывается следующим образом:
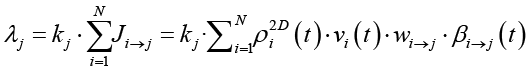 .
Таким образом, параметр λj в СМО становится функцией плотности и скорости, и система СМО автоматически учитывает изменение плотности потока через параметр λj.
Для вычисления характеристик качества функционирования СМО применяются формулы [9]:
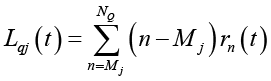 – математическое ожидание длины очереди в зависимости от времени;
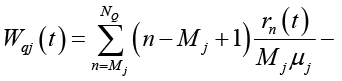 зависимость ожидания в очереди от времени,
где Mj – число турникетов у данного выхода (число каналов обслуживания), NQ – число мест в очереди, rn(t) – вероятность нахождения в СМО n заявок, μj – интенсивность обслуживания одного канала.
Результаты исследования и их обсуждение
1. Теоретическое обоснование алгоритмов управления
Как отмечено выше, параметры Эрланга входного потока в СМО являются функциями плотности и скорости пешеходного потока. Этот факт позволяет установить связь между параметрами СМО и риском возникновения ударной волны в пешеходном потоке.
Теорема 1 (о достаточном условии предотвращения перегрузки)
Пусть для каждого выхода j задано критическое значение математического ожидания длины очереди  . Если на интервале [tm–1;tm] выполняется условие для параметра Эрланга:
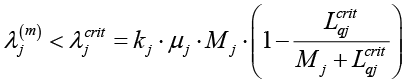 ,
где μj – интенсивность обслуживания одного канала, Mj – число каналов, то длина очереди на этом интервале не превышает :
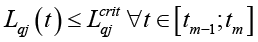 .
Доказательство.
Для СМО типа Ek / M / Mj / Nq стационарная длина очереди выражается через безразмерную величину – параметр загрузки СМО у выхода j следующим образом:
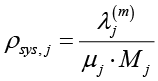 [13, с. 108–114].
При выполнении условия: λj(m) < λjcrit справедливо неравенство
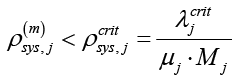
для каждого интервала [tm–1;tm]. Монотонность функции 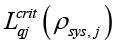 обеспечивает достаточность условия. Утверждение доказано.
Если на интервале обнаружено нарушение условия теоремы 1, необходимо скорректировать эффективные ширины проходов wi→j к выходу j. Уменьшение wi→j приведет к уменьшению параметра λj и снижению Lqj(t). Это позволит снизить риск возникновения ударной волны.
Ударная волна в пешеходном потоке возникает при резком скачке плотности и скорости [14; 15]. Скорость ударной волны определяется условием Рэнкина – Гюгонио [16]:
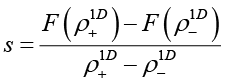 ,
где ρ+1D и ρ–1D – значения линейной плотности перед и за фронтом ударной волны соответственно;
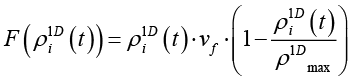 – функция потока.
Критерии обнаружения риска образования ударной волны следующие:
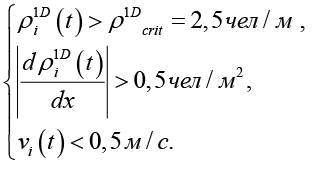
Регулирование ширины прохода – это управляющее воздействие, которое позволяет адаптивно менять пропускную способность эвакуационного пути, чтобы предотвратить перегрузку (как следствие из теоремы 1):
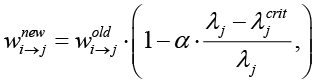 .
На практике этого можно добиться при помощи динамического управления очередью (физические барьеры, электронная очередь), информационных табло и аудиооповещения, адаптивной архитектуры (раздвижные перегородки или «умные» двери меняют геометрию пространства).
Таблица 1
Стратегии предотвращения ударных волн
|
Стратегия |
Действие |
Эффект |
|
Увеличение пропускной способности |
Расширить выходы |
Снижение плотности |
|
Регулирование потока |
Ограничить вход к выходу |
Снижение скорости волны |
|
Информирование |
Табло с рекомендациями |
Равномерное распределение |
|
Барьеры |
Направляющие ограждения |
Упорядочивание потока |
Примечание: составлена авторами на основе полученных данных в ходе исследования.
Таблица 2
Классификация уровней угрозы
|
Уровень |
Цвет |
Условия |
Действие |
|
0 |
Зеленый |
ρi1D(t) < 1,5 |
Мониторинг |
|
1 |
Желтый |
1,5 ≤ ρi1D(t) < 2,5 |
Упреждение |
|
2 |
Оранжевый |
2,5 ≤ ρi1D(t) < 3,5 |
Активное вмешательство |
Примечание: составлена авторами на основе полученных данных в ходе исследования.
Возможные действия при перегрузке указаны в табл. 1.
Классификация возможных угроз представлена в табл. 2.
Для количественной оценки эффективности управления введем интегральную длину очереди Lqint, определяемую как суммарное «человеко-время», проведенное всеми эвакуируемыми в очереди за весь период эвакуации:
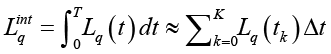 ,
где Lq(t) – мгновенная длина очереди в момент времени t (чел), T – общее время эвакуации (с), Δt – шаг дискретизации (с), K = T / Δt – число шагов дискретизации.
2. Алгоритмы управления пешеходными потоками
Для определения оптимальных маршрутов движения пешеходов от каждой зоны к эвакуационным выходам предлагается использовать алгоритм Дейкстры на графе, вершинами которого являются зоны, а ребрами – проходы между ними.
Вес τi→k(t) ребра (i,k) в момент времени t определяется как
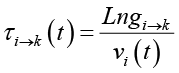 ,
где Lngi→k – длина ребра (i,k) (прохода из зоны № i в зону № k), vi(t) – текущая скорость в зоне № i.
Вес ребра τi→k(t) с учетом загруженности выхода j, к которому направляется поток (математического ожидания длины очереди Lqj) следующий:
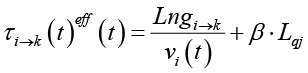 .
На каждом шаге алгоритма для каждой зоны № i определяются кратчайшие пути ко всем выходам и выбирается выход с минимальным полным временем. Это позволяет динамически перераспределять потоки, учитывая текущую плотность и загрузку выходов. Обновленные маршруты фиксируются в матрице корреспонденций.
Таким образом, возможны следующие два метода управления (рис. 1):
‒ регулирование только ширины – это локальное, реактивное управление, то есть происходит реагирование на перегрузку, но не меняется структура потоков;
‒ маршрутизация потоков (алгоритм Дейкстры с регулированием ширины) – это глобальное, проективное управление. В этом случае перестраивается вся система маршрутов в реальном времени, направляя каждый поток по оптимальному пути с учетом текущей загрузки всех выходов.
Предлагается следующая система рекомендаций для информационных табло, интегрированная с контуром управления (табл. 3).
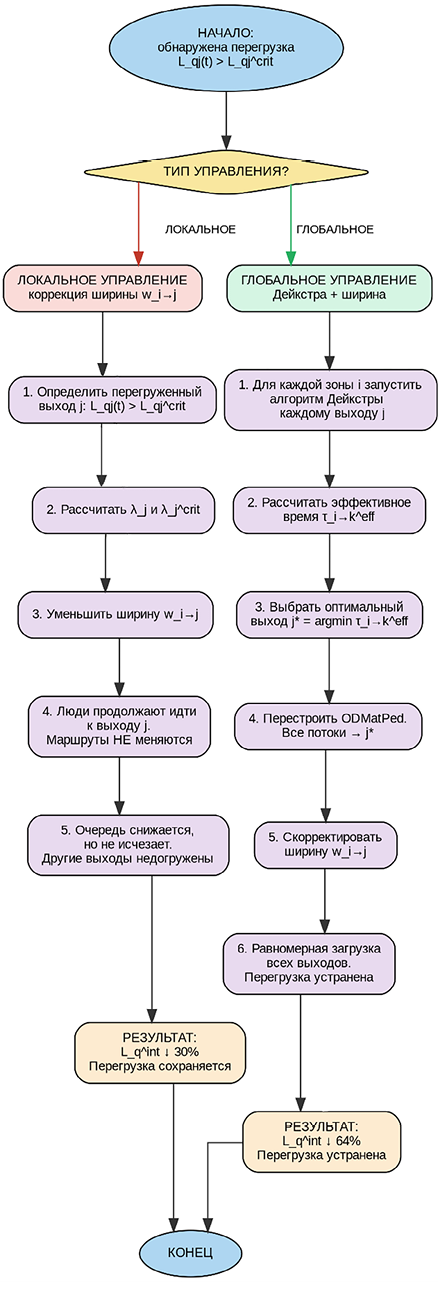
Рис. 1. Блок-схема алгоритма управления процессом эвакуации Примечание: составлен авторами по результатам данного исследования
Алгоритм 1. Основной цикл управления эвакуацией
1. Инициализация:
t = 0, ODMatPed = ODMatPed_0.
2. Цикл:
2.1. Получить ρi2D(t),(t) с камер видеомониторинга.
2.2. Рассчитать Ji→k(t).
2.3. Обновить ρi2D(t + Δt) по уравнению непрерывности.
2.4. Рассчитать λj(t)
2.5. Решить СМО на интервале (t; t + Δt)
2.6. Вычислить Lqj(t), Wqj(t) для каждого выхода.
2.7. Если 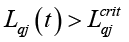 → запустить Алгоритм 2.
2.8. Вывести рекомендации на табло.
2.9. Обновить t = t + Δt.
3. Конец.
Алгоритм 2. Предотвращение перегрузки выходов
1. Обнаружено: для выхода j.
2. Найти свободные выходы (Теорема 1).
3. Для каждого участка № i, направляющего поток к выходу № j:
‒ найти альтернативный маршрут к выходу № j (алгоритм Дейкстры);
‒ рассчитать стоимость перераспределения.
4. Решить задачу оптимизации потоков при ограничениях баланса.
5. Обновить ODMatPed.
6. Скорректировать 
7. Сформировать сообщения для табло.
3. Численные эксперименты
Для проверки разработанного алгоритма был проведен численный эксперимент для площадки (концертный зал) на 2000 мест – 6 зон и 3 выхода. Параметры модели следующие:
vf = 1.66 м/с, ρmax = 5,0 чел/м²,
μj = 0,5 чел/с, =2,5 чел. – для всех выходов.
Составлена начальная матрица корреспонденций (табл. 4).
Результаты численных экспериментов представлены в табл. 5.
Сравнение двух стратегий управления – локальной и глобальной – показывает принципиальное различие в их эффективности (рис. 2). Локальное управление, основанное на сужении перегруженного выхода, позволяет снизить интегральную длину очереди на 30 % (с 500 до 350 чел·с). Однако оно не устраняет перегрузку полностью: часть выходов остается перегруженной, а часть – недогруженной. Это связано с тем, что маршруты не меняются и люди продолжают стремиться к перегруженному выходу, несмотря на снижение его пропускной способности.
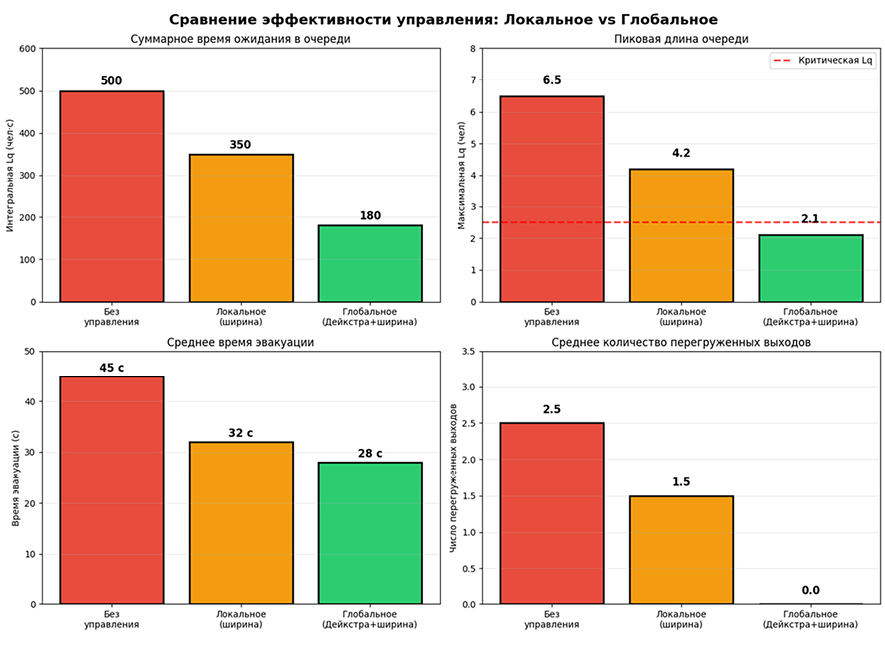
Рис. 2. Сравнение эффективности управления эвакуационными потоками: (а) интегральная длина очереди; (б) максимальная длина очереди; (в) среднее время эвакуации; (г) количество перегруженных выходов Примечание: составлен авторами по результатам данного исследования
Таблица 3
Пример системы рекомендаций для информационного табло
|
Код |
Уровень |
Цвет |
Сообщение |
Действие |
|
I-01 |
Информация |
Синий |
Все выходы свободны |
Продолжайте движение |
|
W-01 |
Внимание |
Желтый |
Скопление у выхода 1 |
Используйте выход 2 |
|
W-02 |
Предупреждение |
Оранжевый |
Очередь растет |
Рекомендуем выход 3 |
|
C-01 |
Критический |
Красный |
Выход 1 перегружен |
Немедленно к выходу 4 |
|
E-01 |
Экстренный |
Красный + мигание |
Ударная волна |
Следуйте указаниям |
Примечание: составлена авторами на основе полученных данных в ходе исследования.
Таблица 4
Начальная матрица корреспонденций
|
Зона \ Выход |
Выход 1 |
Выход 2 |
Выход 3 |
Всего |
|
1 (Сцена) |
180 |
120 |
100 |
400 |
|
2 (Центр) |
350 |
200 |
200 |
750 |
|
3 (Левая) |
80 |
50 |
150 |
280 |
|
4 (Правая) |
70 |
150 |
25 |
245 |
|
5 (Балкон Л) |
40 |
60 |
80 |
180 |
|
6 (Балкон П) |
30 |
20 |
95 |
145 |
|
Всего |
750 |
600 |
650 |
2000 |
Примечание: составлена авторами на основе полученных данных в ходе исследования.
Таблица 5
Сравнение сценариев управления эвакуацией
|
Показатель |
Без управления |
Локальное |
Глобальное |
|
Максимальная длина очереди (чел.) |
6,5 |
4,2 |
2,1 |
|
Средняя длина очереди (чел.) |
2,8 |
1,9 |
0,9 |
|
Интегральная длина очереди Lqint (чел.·с) |
500 |
350 |
180 |
|
Снижение Lqint (%) |
0 |
30 |
64 |
|
Время безопасной работы (с) |
85 |
120 |
185 |
|
Количество перегруженных выходов |
2–3 |
1–2 |
0 |
|
Среднее время эвакуации (с) |
45 |
32 |
28 |
Примечание: составлена авторами на основе полученных данных в ходе исследования.
Глобальное управление, включающее маршрутизацию по алгоритму Дейкстры и адаптивную коррекцию ширины, обеспечивает снижение интегральной Lqint на 64 % (до 180 чел.·с), полное устранение перегруженных выходов и сокращение среднего времени эвакуации на 38 % (с 45 до 28 с). Это достигается за счет активного перераспределения потоков: для каждой зоны выбирается оптимальный выход с учетом текущей скорости и загрузки всех выходов.
Таким образом, ключевое отличие заключается в том, что локальное управление реагирует на перегрузку, а глобальное – предотвращает ее за счет перестройки всей системы маршрутов. Это подтверждает целесообразность использования алгоритма Дейкстры как инструмента глобальной оптимизации эвакуационных потоков.
Заключение
В данной работе усовершенствована гибридная модель эвакуации пешеходных потоков, а именно внедрены два алгоритма управления: локального, адаптивное изменение ширины перегруженного выхода) и глобального (перераспределение потоков по алгоритму Дейкстры с динамическими весами, учитывающими загрузку всех выходов). Впервые разработан математически обоснованный аппарат адаптивного управления эвакуационными потоками, интегрирующий данные искусственного интеллекта о плотности и скорости потока с динамикой систем массового обслуживания в едином замкнутом контуре управления, включающем мониторинг, прогнозирование, перераспределение маршрутов и информирование. Численные эксперименты подтвердили эффективность разработанного подхода. Разработанные алгоритмы предполагается в дальнейшем верифицировать на реальных данных, учитывая гетерогенность толпы, моделирование панического поведения. Таким образом, полученные разработки могут быть внедрены в системы безопасности массовых мероприятий, а также могут использоваться при формировании системы «умный город».
Конфликт интересов
Финансирование
Библиографическая ссылка
URL: https://top-technologies.ru/article/view?id=40974 (дата обращения: 10.11.2026).
DOI: https://doi.org/10.17513/snt.40974