ПРОГРАММНО-АЛГОРИТМИЧЕСКОЕ ОБЕСПЕЧЕНИЕ УПРАВЛЕНИЯ СЕМИЗВЕННЫМ ЭКЗОСКЕЛЕТОМ НА ОСНОВЕ РЕШЕНИЯ ЗАДАЧ ДИНАМИКИ В СИСТЕМЕ СИМВОЛЬНЫХ ВЫЧИСЛЕНИЙ И ПЕРСПЕКТИВЫ НЕЙРОСЕТЕВОЙ РЕАЛИЗАЦИИ
Введение
Экзоскелетные механизмы широко применимы для решения медицинских [1, 2], промышленных и специальных задач [3]. Наиболее часто используют активные экзоскелеты с электромеханическим управлением [4, 5], конструкционным отличием моделей является различное количество звеньев [6]. Потребность в совершенствовании активных экзоскелетов с различными способами управления, в том числе интеллектуальными [7, 8], динамично возрастает в связи с широким спектром применения данного типа устройств, что определяет актуальность данного исследования1. Малое, в сравнении с опорно-двигательным аппаратом человека, число степеней свободы экзоскелетов приводит к недостаточной комфортабельности [9, 10] и оказывает отрицательное влияние на динамику мехатронной человеко-машинной системы. Это должно учитываться в процессе создания экзоскелетов, так как количество звеньев экзоскелета оказывает значительное влияние на движения человека в киберфизической системе [11, 12]. Практическая значимость исследования заключается в повышении комфортабельности модели экзоскелета путем добавления новых звеньев, а именно весомых стоп, и тем самым увеличения степеней подвижности механизма.
Цель исследования – анализ существующих подходов к классу задач, связанных с моделированием экзоскелетных систем. Разработка программно-алгоритмического обеспечения управлением математической модели экзоскелетного механизма с семью подвижными звеньями и поиск новых возможностей решения задачи управления с использованием искусственных нейронных сетей в качестве инструмента ускорения расчетов на основе предложенной модели.
Материалы и методы исследования
Исследование основано на теоретико-прикладном анализе актуальных научно-технических исследований. В ходе описания математической модели были использованы уравнения Лагранжа второго рода, моделирование проводилось в программной системе символьных вычислений Wolfram Mathematica 11.3. Для построения системы дифференциальных уравнений движения применялось символьное дифференцирование в пакете Wolfram Mathematica 11.3, полученные выражения левой части системы дифференциальных уравнений движения проверялись на размерность, затем система решалась численными методами.
Программная реализация модели выполнена в виде набора модулей, соответствующих блокам схемы (рис. 2): модуль формирования уравнений движения, модуль решения обратной задачи динамики, модуль аппроксимации и интерполяции управляющих моментов, модуль численного интегрирования прямой задачи динамики, модуль оценки погрешности и модуль визуализации. Обмен данными между модулями осуществляется через дискретные ряды значений с шагом Δt = 0,01 с (частота 100 Гц).
Для верификации результатов проводилось сравнение численного решения прямой задачи динамики с заданным кинематическим законом движения; в качестве количественных показателей использовались максимальная абсолютная и среднеквадратичная ошибки по углам звеньев. Вычислительная сложность и время расчета оценивались при решении прямой и обратной задач динамики для семизвенного механизма.
Методической основой послужили методы теории управления (программное кинематическое управление, динамическое управление по моментам), методы численного анализа (интегрирование систем обыкновенных дифференциальных уравнений, полиномиальная аппроксимация и интерполяция) и методы символьных вычислений. Перспективным направлением дальнейших исследований является замена блока численного интегрирования обученной искусственной нейронной сетью, что требует предварительного формирования базы эталонных движений на основе разработанной модели.
Результаты исследования и их обсуждение
В существующих подходах рассматриваются модели до пяти подвижных весомых звеньев, при этом контакт с опорной поверхностью предполагается точечным, то есть отсутствуют стопы. Такие модели являются недостаточно адекватными реальным режимам функционирования опорно-двигательного аппарата человека, так как стопы играют важную роль в динамике антропоморфной ходьбы. Следовательно, необходимо разработать новые модели экзоскелетов, которые бы учитывали наличие весомых инерционных стоп, приближенных к биологическому прототипу, в отличие от рассмотренных ранее [10, 13]. Добавление новых звеньев в конструкцию экзоскелета приводит к необходимости полной перестройки математической модели механизма. Это определяет особенность рассматриваемой задачи моделирования экзоскелетного устройства – семь подвижных инерционных шарнирно соединенных звеньев. Вследствие введения двух новых обобщенных координат, описывающих положение стоп (рис. 1), в сравнении с моделью с пятью звеньями, полностью изменяется система дифференциальных уравнений движения. При использовании углов ϕi (i = 0, 1, 2, …, 6) между звеньями не подходят аналитические функции, которые управляли движением пятизвенного антропоида [10, 13], так как угол наклона голени в новой модели зависит от угла наклона стопы, и далее по цепочке углы наклона остальных звеньев также зависят от положения нового элемента – стопы опорной ноги. Соответственно, необходимы новые управляющие функции для всех семи звеньев при кинематическом управлении моделью экзоскелета со стопами.
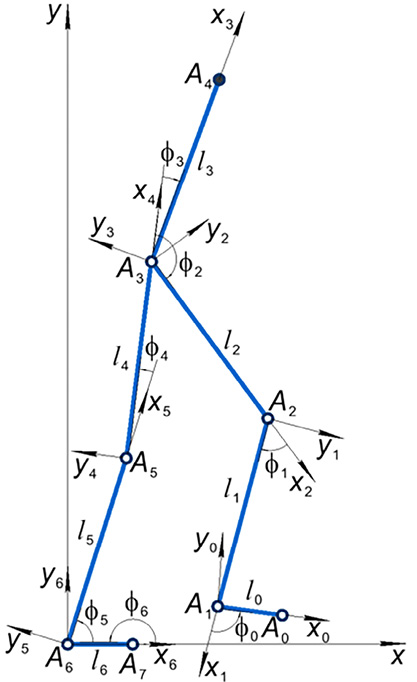
Рис. 1. Модель экзоскелетного механизма с семью подвижными звеньями со стопами в фазе постановки на опору переносимой ноги Примечание: составлен автором по результатам данного исследования
Однако при увеличении количества звеньев сложность системы управления растет нелинейно, возникает новая особенность решения задачи управления походки семизвенного экзоскелета. Это требует новых подходов к решению задачи управления. Таким образом, предложенный в работе метод решения обратной задачи динамики отличается от существовавших ранее тем, что в управляющих моментах отсутствует полная периодичность движения, возникает только частично периодическая походка. Соответственно, при решении прямой задачи динамики возникает необходимость преобразования полученных управляющих моментов таким образом, чтобы была возможность их коррекции для достижения необходимой точности движений экзоскелета, что ранее не требовалось [10, 13]. Предложенная модель является развитием работ [11, 14] в направлении усложнения путем добавления новых звеньев в виде весомых стоп с целью приближения к биологическому прототипу и работы [15] путем включения в модель электроприводов и полезной нагрузки, расположенной на конце корпуса, с целью приближения к технической реализации. Соответственно, предложенная в данной работе модель является новой и оригинальной, отличающейся от всех моделей, созданных ранее [11–15]. Таким образом, новизна исследования заключается в возникновении трех новых составляющих при моделировании семизвенного экзоскелета с весомыми стопами и электроприводами – это новая механическая аналитическая модель в виде системы дифференциальных уравнений движения, новая кинематическая модель управления, новая динамическая модель управления.
Уровень безопасности эксплуатации мехатронной системы экзоскелетного механизма и повышение комфорта пользователя зависит от качества управления и стабилизации экзоскелета с человеком внутри во внешних условиях неопределенности [15]. При решении практической задачи управления движением активного семизвенного экзоскелета с наличием весомых стоп, возникает необходимость разработки модели и описания алгоритмов проектирования управления исполнительными механизмами экзоскелетного устройства.
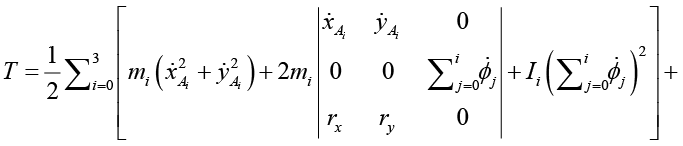
Рассмотрим модель экзоскелета с семью подвижными, весомыми абсолютно твердыми шарнирно соединенными звеньями, с электроприводами и исполнительным механизмом, движущегося в вертикальной плоскости (рис. 1). Кинетическая энергия подвижных стержней АiАi+1, (i = 0,1,2,…, 6), с учетом точки ветвления А3, в которой соединяются опорная нога, переносимая и корпус, может быть вычислена по формуле
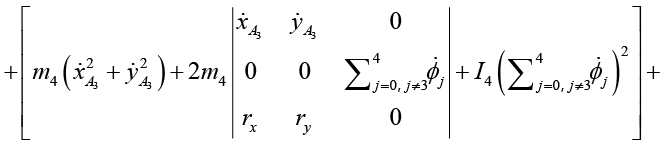
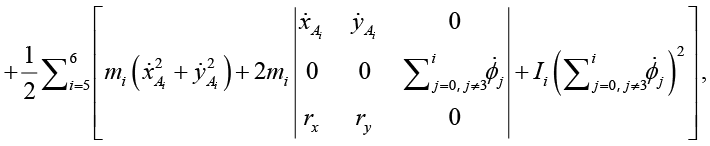 (1)
где (1) xAi, yAi – координаты точки Аi, являющейся полюсом для рассматриваемого звена АiАi+1; rx, ry – координаты проекции радиус-вектора центра масс звена АiАi+1 относительно полюса Аi; mi – масса звена; Ii – момент инерции звена относительно полюса, то есть момент инерции стержня относительно его начала; li – длина звена, i – номер звена (i = 0, 1, 2, …, 6). В случае звена, соединенного с опорой, скорость полюса равна нулю.
Используя процедуру, предложенную в работе [16], подсчитывалась кинетическая энергия электроприводов и вращающихся роторов, расположенных в шарнирах Аi (i = 0, 1, 2, …, 6), с учетом передаточных чисел редукторов. Это отличает данную модель от работы [15], в которой в модели механизма отсутствовали электроприводы. В рассматриваемой модели экзоскелетного механизма предполагается, что центр масс каждого стержня, соединяющего шарниры, расположен посередине стержня. Наличие двигателей и редукторов учитывается дополнительными массами, их кинетическая и потенциальная энергии подсчитывались отдельно. Таким образом, кинетическая и потенциальная энергии всего экзоскелетного механизма, по свойству аддитивности, являются суммами кинетических и потенциальных энергий всех стержней, входящих в механизм, и всех электроприводов с учетом вращения массивных роторов и передаточных чисел.
Для данной модели выражения для энергий движения не поддаются обобщению, поэтому приведем выражение для фиксированного стержня, например № 3, условно соответствующего корпусу экзоскелетного механизма.
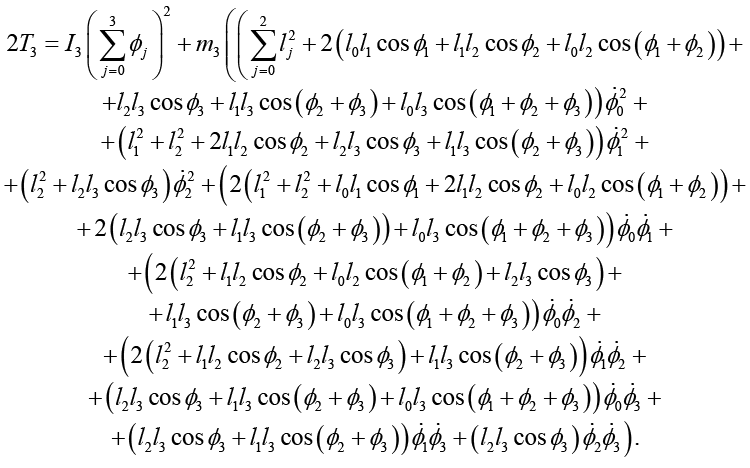 (2)
Находим энергию гравитационного взаимодействия j-го стержня:
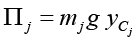 , (3)
где yCj – ордината центра масс j-го стержня.
Управляющие моменты Mi, создаваемые электроприводами, приложены в цилиндрических шарнирах Аi (i = 0, 1, 2, …, 6). Положительным принято направление момента против хода стрелки часов. В зоне контакта опорной ноги с поверхностью крайний цилиндрический шарнир считается жестко закрепленным на опорной поверхности.
Составляя уравнения Лагранжа второго рода, формируем систему дифференциальных уравнений движения системы экзоскелетного механизма с семью подвижными звеньями с учетом массы электродвигателей совместно с редукторами и момента инерции вращающегося ротора электродвигателя [11]. Полная система в матричной форме:
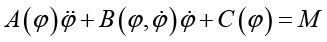 , (4)
где A – матрица инерции 7×7, B – матрица кориолисовых и центробежных членов 7×7, C – гравитационные члены 7×1, M – вектор управляющих моментов 7×1. Элементы данных матриц привести не представляется возможным ввиду их громоздкости.
Приведем в качестве примера уравнение, условно соответствующее звену № 3.
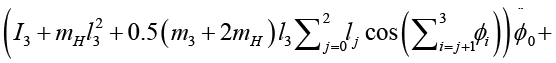
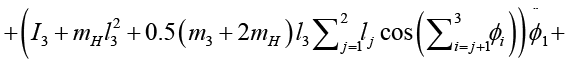
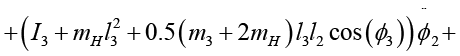
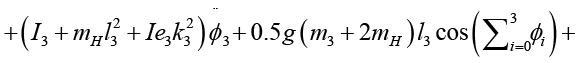
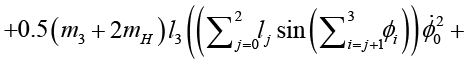
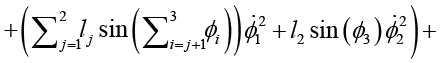
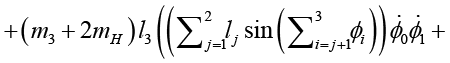
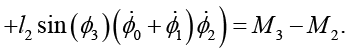 (5)
где k3 – передаточное число редуктора; Ie3 – момент инерции ротора электродвигателя относительно оси вращения, приводящего в движение звено № 3; mH – сосредоточенная масса, моделирующая полезную нагрузку, расположенная в точке А4; g – ускорение свободного падения, M3 – M2 – это момент, действующий на звено № 3 со стороны приводов звеньев № 2 и 3.
Соответственно, в рассматриваемой математической модели экзоскелетного механизма в виде системы дифференциальных уравнений движения (4), (5) возникают дополнительные члены, связанные наличием дополнительных масс от полезной нагрузки и электроприводов и слагаемые, связанные с вращающимися роторами электродвигателей, и множители, учитывающие передаточное число редуктора. Следовательно, вычислительная сложность программной реализации в предложенной модели возросла как в плане символьных вычислений, так и численных расчетов. В этом принципиальное отличие данной работы от модели, представленной в работе [15], где все вышеуказанные элементы отсутствуют. Таким образом, данная работа развивает модель, представленную в [15], усложняя, делая более детализированной и подробной модель, приближая ее к возможной технической реализации. Этим разграничивается научная новизна относительно работы [15].
Таким образом, составлена система дифференциальных уравнений движения экзоскелетного механизма с семью подвижными звеньями.
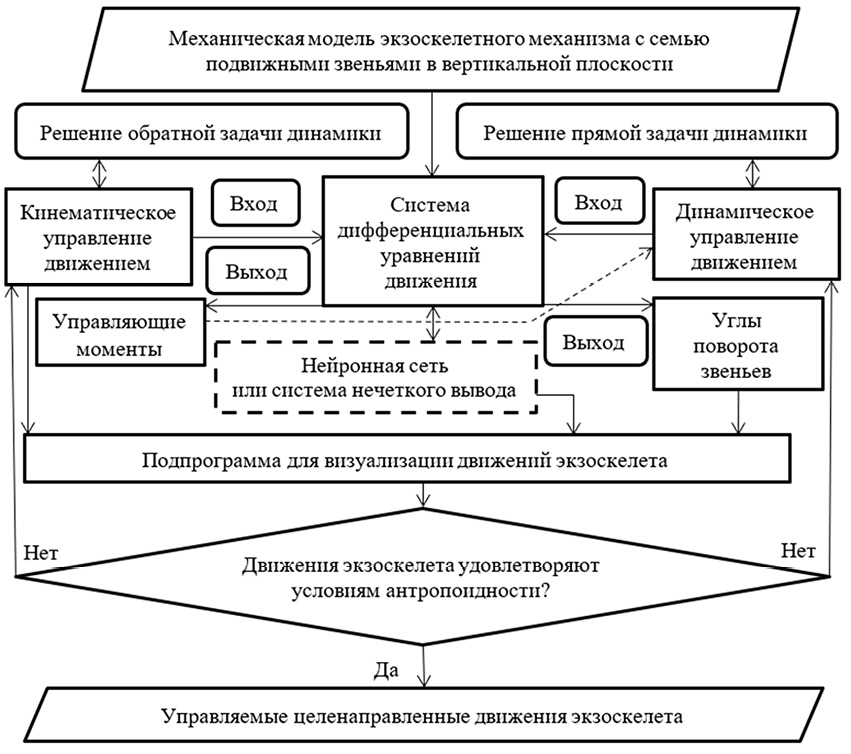
Рис. 2. Блок-схема применения системы дифференциальных уравнений движения при решении первой и второй задач динамики для модели экзоскелетного механизма с семью подвижными звеньями Примечание: составлен автором по результатам данного исследования
Она может использоваться для разностороннего исследования киберфизической системы экзоскелетного механизма с семью подвижными звеньями, в том числе для решения первой и второй задач динамики, для отработки моделей кинематического и динамического управления. Блок-схема применения системы уравнений движения при решении первой и второй задач динамики для модели киберфизической системы экзоскелетного механизма с семью подвижными звеньями, перемещающегося в вертикальной плоскости, имеет вид, представленный на рис. 2.
Полученная система дифференциальных уравнений движения применяется для решения первой, или обратной, и второй, или прямой, задач динамики для рассматриваемой модели семизвенного механизма. В перспективе для ускорения решения задач динамики возможно применение нейронных сетей или систем нечеткого вывода. Данный блок выделен пунктиром, как будущее направление исследований. Так как на практике для управления движениями экзоскелета необходимо решение обеих задач динамики, в данной работе разработаем методы управления и проведем моделирование, как при кинематическом управлении, так и при динамическом. Например, в простейшем случае управления система датчиков, регистрирующих электрические потенциалы на коже, закрепленная в области крупных мышц человека, фиксирует и передает информацию о силовых намерениях человека в систему управления экзоскелетом.
В этом случае решается прямая задача динамики, и в экзоскелете по известным усилиям синтезируются движения биомехатронной системы человек – экзоскелет. Вторая, более сложная задача возможна, когда экзоскелету необходимо самостоятельно синтезировать траекторию, например при установившихся, близких к периодическим, движениях человека, или когда человек в экзоскелете по некоторым причинам не в состоянии выполнять функции управления экзоскелетом. Затем, спланировав траекторию, экзоскелету требуется определить управляющие моменты и реализовать их в приводах. При этом сначала решается обратная задача динамики, а потом прямая. На блок-схеме данная связь показана пунктирной стрелкой, так как не всегда есть необходимость в ее реализации.
В данном исследовании реализована следующая последовательность решения задач управления экзоскелетом в соответствии с блок-схемой (рис. 2). Решается обратная задача динамики на основе кинематического управления движением с использованием программного метода. На вход системы уравнений движения подаются аналитические дифференцируемые функции, определяющие антропоидное движение экзоскелета. Приведем в качестве примера функцию для звена № 3 (рис. 3) с длиной l3 = 0,771 м и массой m3 = 28,93 кг [11].
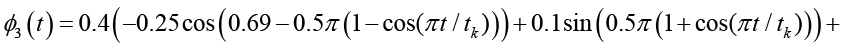
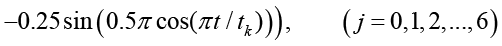 , (6)
где время движения модели tk = 0,36 c.
Из алгебраического решения системы находятся управляющие моменты, являющиеся выходом на блок-схеме (рис. 2). Так как они представлены в виде внутренних функций пакета Wolfram Mathematica 11.3, то моменты преобразуются сначала в дискретный ряд значений с шагом дискретизации 0,01 с (частота 100 Гц).
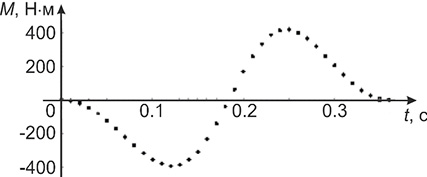
Рис. 3. Дискретный ряд значений момента для звена № 3, полученный в результате решения обратной задачи динамики Примечание: составлен автором по результатам данного исследования
Сравнивая полученные в представленной модели управляющие моменты с моментами, полученными в работе [15] без учета электроприводов, получено увеличение моментов в данной работе, отличия в максимальных значениях которых представлены в табл. 1.
Полученные результаты показывают, что учет электроприводов значимо увеличил управляющие моменты. Это подтверждает адекватность работы созданной математической модели экзоскелетного механизма – при возрастании массы управляющие моменты возрастают при одном и том же кинематическом управлении. Следовательно, в моделях реальных экзоскелетов нельзя пренебрегать электроприводами, так как они оказывают существенное влияние на динамику всей мехатронной системы. Это новый научный результат, который стало возможным получить благодаря сравнению полученных результатов с расчетами, представленными в [15].
Затем моменты приближаются полиномами шестой степени и интерполяционными многочленами. На рис. 2 – это пунктирная стрелка между блоками «Управляющие моменты» и «Динамическое управление движением». Для решения прямой задачи динамики с использованием динамического управления движением преобразованные моменты подаются на вход системы дифференциальных уравнений, которая дополняется начальными условиями и численно интегрируется. На выходе получаются углы поворота звеньев экзоскелета в виде функций времени (рис. 4). Сплошными кривыми показаны результаты численного решения прямой задачи динамики, пунктирными – исходное движение, заданное формулой (6).
Таблица 1
Результаты сравнения отношения абсолютных максимальных значений моментов, полученных в данной работе, к моментам, полученным в работе [15]
|
Шарнир |
А0 |
А1 |
А2 |
А3 |
А4 |
А5 |
А6 |
|
Отношение моментов |
1,20 |
1,16 |
1,07 |
1,35 |
1,93 |
2,58 |
3,80 |
Примечание: составлена автором на основе полученных данных в ходе исследования.
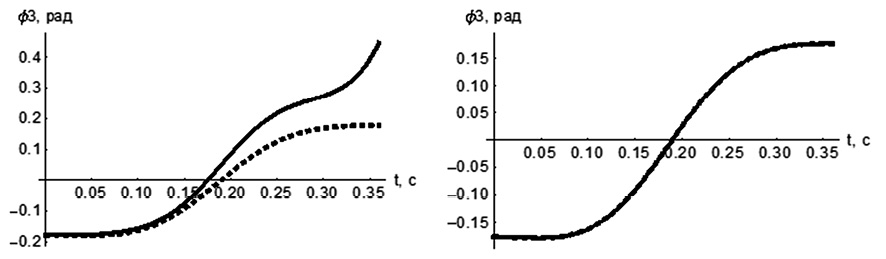
Рис. 4. Результаты решения прямой задачи динамики для звена № 3 с управляющими моментами, приближенными аппроксимационными полиномами шестой степени и интерполяционными многочленами соответственно слева направо Примечание: составлен автором по результатам данного исследования
При анализе двух первых графиков на рис. 4 видно, что применение аппроксимационных полиномов дает значительное расхождение во второй половине шага с исходным движением. Способ приближения функции построением интерполяционного многочлена дал при управлении движением экзоскелетного механизма очень хорошее совпадение с исходным движением (табл. 2), удовлетворяя критериям блока «Движения экзоскелета удовлетворяют условиям антропоидности?» (рис. 2).
Далее проводится верификация и тестирование предложенной модели и процедуры моделирования. В данном исследовании осуществлены оценки погрешности (табл. 2) и времени расчетов в Wolfram Mathematica 11.3 (t = 1092 c). С целью оценки качества созданной программной реализации модели и способов управления предусмотрена визуальная оценка адекватности движения в блоке «Подпрограмма для визуализации движений экзоскелета». Если все проверки при верификации и тестировании выполняются, то информация для управления движением антропоида считается удовлетворяющей и процедура моделирования останавливается. В итоге впервые создана система управления экзоскелетом, решающая обе задачи динамики и позволяющая отрабатывать большое число различных вариантов управления и их верификацию.
Таблица 2
Результаты расчетов суммарной по всем звеньям абсолютной и среднеквадратичной ошибок
|
Δφ |
σφ |
|
|
Полиномы шестой степени |
0,3602 |
0,2283 |
|
Интерполяция |
0,0001 |
0,0001 |
Примечание: составлена автором на основе полученных данных в ходе исследования.
Как показывают результаты, представленные в табл. 2, рассчитанная погрешность при интерполяции исчезающе мала.
В случае, если требуется найти решение прямой задачи динамики для рассматриваемой модели экзоскелета (рис. 1), например, если имеется эмпирическая информация о мышечных импульсах, поступающих с датчиков, закрепленных на коже человека, реализуется динамическое управление движением экзоскелета. По прилагаемым усилиям необходимо найти углы поворота звеньев (рис. 2, правая часть), то есть положение, скорость и ускорение каждого из семи звеньев экзоскелета во все моменты времени. Использование эмпирической информации с датчиков о мышечных усилиях человека и обученной нейронной сети открывает широкие возможности по созданию эффективных интеллектуальных экзоскелетов различного назначения, активно взаимодействующих с пользователем. Следует отметить, что в рамках настоящей работы нейронные сети непосредственно не применяются для решения задач динамики. Однако разработанная математическая модель семизвенного экзоскелета (рис. 1) и предложенная блок-схема цикла управления (рис. 2) создают формальную основу для последующей интеграции нейросетевых алгоритмов. В частности, высокая вычислительная сложность системы дифференциальных уравнений (4), обусловленная добавлением весомых стоп, делает классические численные методы недостаточно оперативными для работы в реальном времени. В этой связи в качестве одного из направлений дальнейших исследований рассматривается замена блока численного интегрирования (рис. 2, пунктирная область) обученной искусственной нейронной сетью, что позволит сократить время расчета управляющих моментов. Однако обучение такой сети требует предварительного формирования базы эталонных движений, что достигается именно с помощью разработанного в данной работе алгоритма. Следовательно, настоящая статья закладывает механическую, математическую и алгоритмическую базу, а нейросетевая надстройка является логическим продолжением и направлением дальнейших исследований.
Заключение
В результате проведенного исследования создана новая математическая модель экзоскелетного механизма с семью подвижными звеньями, движущегося в вертикальной плоскости. Предложены новые способы решения задачи управления с использованием нейронных сетей. На основе новых методов кинематического и динамического управления, численно решены обратная и прямая задачи динамики для рассматриваемой модели. Разработано программно-алгоритмическое обеспечение системы управления, включающее модули формирования уравнений движения, решения обратной и прямой задач динамики, аппроксимации и интерполяции управляющих моментов, оценки погрешности и визуализации. Обмен данными между модулями осуществляется через дискретные ряды с шагом Δt = 0,01 с (частота 100 Гц). Достоверность полученных результатов подтверждена путем приведения результатов моделирования среде Wolfram Mathematica 11.3. Для верификации модели проведены проверка на размерность, а также численная оценка погрешности решения прямой задачи динамики по максимальной абсолютной и среднеквадратичной ошибкам углов звеньев. Рассмотрены новые перспективные способы решения задачи управления с использованием нейронных сетей. Показано, что разработанная модель и архитектура программной системы создают формальную основу для замены блока численного интегрирования обученной искусственной нейронной сетью, что является направлением дальнейших исследований.
[1] Следует учитывать, что к публикации [8] в 2026 г. издательством Nature выпущено редакционное примечание (Editor’s Note), указывающее на возникшие вопросы к доступности данных и программного кода, необходимых для подтверждения результатов исследования.
Конфликт интересов
Финансирование
Библиографическая ссылка
URL: https://top-technologies.ru/article/view?id=40971 (дата обращения: 10.11.2026).
DOI: https://doi.org/10.17513/snt.40971